EN
สกูตเตอร์ใต้น้ำคืออะไร และมันช่วยยกระดับการสำรวจขณะดำน้ำได้อย่างไร?
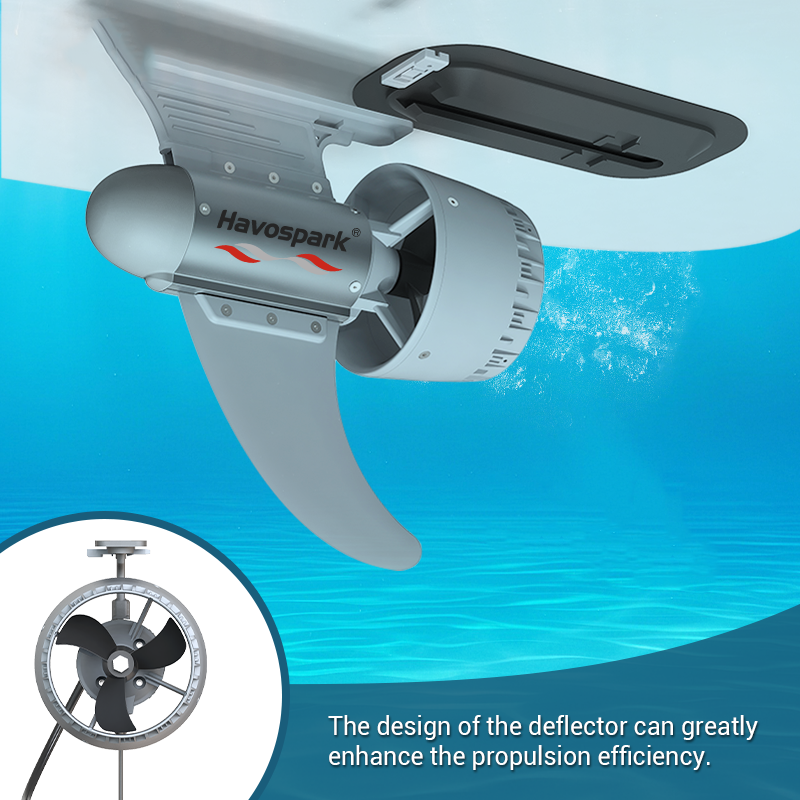
สกูตเตอร์ใต้น้ำ—ซึ่งมีชื่อเรียกอย่างเป็นทางการว่า ยานพาหนะขับเคลื่อนนักดำน้ำ (DPV)—คืออุปกรณ์ขนาดกะทัดรัดที่ขับด้วยแบตเตอรี่ ซึ่งนักดำน้ำจับถือเพื่อแล่นผ่านน้ำได้อย่างราบรื่น มันประกอบด้วยมอเตอร์ไฟฟ้าแบบกันน้ำที่ขับใบพัด ชุดแบตเตอรี่แบบชาร์จซ้ำได้ และปุ่มควบคุมความเร็วที่ออกแบบให้ใช้งานง่ายบนมือจับ ตัวเครื่องออกแบบให้มีภาวะลอยตัวเป็นกลาง จึงคงความมั่นคงเมื่อปล่อยออกโดยไม่ลอยขึ้นหรือจมลงอย่างไม่คาดคิด ฟีเจอร์ความปลอดภัยในตัว เช่น ระบบตัดการทำงานอัตโนมัติและสัญญาณเตือนเมื่อถึงความลึกที่กำหนด ช่วยให้ผู้ใช้งานสามารถดำเนินการได้อย่างมั่นใจและไร้กังวล
เนื่องจากอุปกรณ์ขับเคลื่อนใต้น้ำ (DPV) ทำหน้าที่ขับเคลื่อนแทนผู้ดำน้ำ จึงขยายขอบเขตสิ่งที่เป็นไปได้ใต้น้ำได้อย่างแท้จริง การลดภาระทางกายภาพจากการว่ายน้ำช่วยรักษาอากาศและพลังงานไว้ ทำให้สามารถดำน้ำได้นานขึ้น และเข้าถึงแนวปะการังที่อยู่ไกล ซากเรือจมลึก หรือช่องแคบในถ้ำที่เคยเกินขีดจำกัดการเข้าถึงตามปกติ ประสิทธิภาพเดียวกันนี้ยังทำให้การดำน้ำเข้าถึงได้ง่ายขึ้นสำหรับผู้ที่มีความทนทานทางร่างกายจำกัด และยังคงเหลือพลังงานเพียงพอสำหรับการถ่ายภาพ การสังเกตการณ์เชิงวิทยาศาสตร์ หรือแม้แต่การดื่มด่ำกับสภาพแวดล้อมทางทะเลอย่างเต็มที่ โดยสรุปแล้ว DPV แปลงการดำน้ำแบบทั่วไปให้กลายเป็นประสบการณ์การสำรวจที่ยาวนานขึ้น กว้างขึ้น และลึกซึ้งยิ่งขึ้น
การเตรียมความพร้อมก่อนดำน้ำอย่างเหมาะสมเพื่อใช้อุปกรณ์ขับเคลื่อนใต้น้ำอย่างปลอดภัย
การเตรียมความพร้อมที่ถูกต้องจะเปลี่ยนอุปกรณ์ขับเคลื่อนใต้น้ำจากรูปแบบความบันเทิงธรรมดาให้กลายเป็นเครื่องมือสำรวจที่เชื่อถือได้ ขั้นตอนการเตรียมก่อนดำน้ำอย่างเป็นระบบช่วยป้องกันความล้มเหลวทางเทคนิคส่วนใหญ่ โดยตรวจสอบความสมบูรณ์ของชิ้นส่วนกลไก ความเหมาะสมกับสภาพแวดล้อม และความพร้อมของผู้ใช้ — ก่อนลงน้ำทุกครั้ง
การจับคู่ข้อกำหนดของสกูตเตอร์ให้สอดคล้องกับความลึกของการดำน้ำ ระยะเวลา และสภาพแวดล้อม
การเลือก DPV ที่เหมาะสมจำเป็นต้องปรับความสามารถของมันให้สอดคล้องกับแผนการดำน้ำของคุณ — ไม่ใช่เพียงแค่ให้ตรงกัน แต่ต้องเหนือกว่าความต้องการในการปฏิบัติงานอย่างชัดเจน ค่าความลึกสูงสุดที่ระบุไว้สำหรับสกูตเตอร์จะต้องมีระยะปลอดภัยที่เพียงพอ: สกูตเตอร์ที่ระบุว่าใช้งานได้ลึกสูงสุด 40 เมตร จะไม่เหมาะสมสำหรับการดำน้ำสำรวจซากเรือที่ระดับความลึก 50 เมตร เนื่องจากความเสี่ยงที่ซีลอาจรั่วเนื่องจากแรงดันสูงเป็นสิ่งที่เกิดขึ้นได้จริง สภาพแวดล้อมในการดำน้ำกำหนดคุณสมบัติที่จำเป็น — ความหนาแน่นเฉลี่ย (neutral buoyancy) และความเข้ากันได้กับเชือกลาก (tow-line) เป็นสิ่งที่ขาดไม่ได้สำหรับการดำน้ำถ้ำแบบเทคนิค ขณะที่ความเงียบและการสร้างแรงผลักที่ไม่ก่อให้เกิดการไหลปั่นป่วน (low-turbulence thrust) คือสิ่งสำคัญที่สุดสำหรับการสังเกตสัตว์น้ำบริเวณแนวปะการัง กระแสน้ำที่แรงต้องการแรงบิดสูงขึ้นและแบตเตอรี่ที่มีความจุมากขึ้นเพื่อให้มั่นใจในความปลอดภัยระหว่างการกลับขึ้นมา ตามรายงานการวิเคราะห์เหตุการณ์ปี 2023 ของ Divers Alert Network (DAN) ระบุว่า “แรงผลักที่ไม่เพียงพอต่อสภาพแวดล้อม” มีส่วนทำให้เกิดเหตุการณ์ที่เกี่ยวข้องกับ DPV ถึงร้อยละ 12 — ซึ่งแสดงให้เห็นว่าการจับคู่นี้มีความสำคัญเพียงใด
การตรวจสอบความเข้ากันได้ของแบตเตอรี่ ความหนาแน่นเฉลี่ย และระบบสายรัดอย่างละเอียด
การตรวจสอบการทำงานขั้นสุดท้ายต้องทำบนดาดฟ้าหรือบนฝั่ง—ไม่ใช่ที่ขอบน้ำ สถานะของแบตเตอรี่คือสาเหตุอันดับหนึ่งที่ทำให้การดำน้ำต้องยุติลงก่อนเวลาอันควร โปรดยืนยันว่าแบตเตอรี่ชาร์จเต็มแล้ว จากนั้นทดสอบสวิตช์หยุดฉุกเฉิน (dead-man’s switch) โดยกดไสลด์สั้นๆ หนึ่งครั้ง ซึ่งควรทำให้ใบพัดหมุนทันที และเมื่อปล่อยออกทันที ระบบต้องตัดกำลังไฟทันทีโดยไม่มีความล่าช้า—เพื่อยืนยันทั้งความสามารถในการจ่ายพลังงานและฟังก์ชันการตัดไฟอัตโนมัติ ขั้นตอนถัดไป ประเมินคุณสมบัติการลอยตัวในสภาพแวดล้อมที่ควบคุมได้ (เช่น ถังล้างอุปกรณ์) เพื่อระบุว่าอุปกรณ์ลอยตัว จม หรือคงสถานะเป็นกลาง พฤติกรรมนี้จำเป็นต้องนำมาคำนวณร่วมกับระบบการถ่วงน้ำทั้งหมดของคุณ เพื่อป้องกันการเปลี่ยนแปลงของคุณสมบัติการลอยตัวอย่างอันตรายระหว่างการดำน้ำ สุดท้าย ยึดสายรัดให้แน่นแล้วจำลองสถานการณ์ติดขัดโดยใช้ชุดดำน้ำแห้ง (drysuit) หรือเข็มขัดสำรองอากาศ (BCD) ที่มีลมเต็ม—เพื่อให้มั่นใจว่าหัวเข็มขัดแบบปลดเร็ว (quick-release buckle) ทำงานได้อย่างราบรื่นแม้ภายใต้แรงดัน ตามแนวทางของ PADI DPV Specialty Manual การฝึกแบบ 30 วินาทีนี้บนผิวน้ำช่วยลดเหตุการณ์ลอยตัวควบคุมไม่ได้จากสายรัดติดขัดลงมากกว่า 40%
การควบคุมสกูตเตอร์ใต้น้ำแบบเรียลไทม์และการตอบสนองด้านความปลอดภัย
การควบคุมสกูตเตอร์ใต้น้ำแบบเรียลไทม์เปลี่ยนการลอยตัวแบบไม่มีจุดหมายให้กลายเป็นการสำรวจที่มีวัตถุประสงค์อย่างชัดเจน — แต่ก็ต้องอาศัยเทคนิคที่แม่นยำและสติรู้ตัวในสถานการณ์อย่างต่อเนื่อง ความปลอดภัยในการใช้งานขึ้นอยู่กับสามหลักการสำคัญ ได้แก่ การรักษาสมดุลของแรงลอยตัวและแนวตั้งของร่างกาย การนำทางด้วยความแม่นยำ และการตอบสนองต่อเหตุฉุกเฉินอย่างเด็ดขาด การเชี่ยวชาญทักษะเหล่านี้จะทำให้ DPV เพิ่มพูนความปลอดภัยและประสิทธิภาพของคุณใต้น้ำ แทนที่จะลดทอนลง
การรักษาแรงลอยตัวเป็นกลางและแนวตั้งของร่างกายขณะเคลื่อนที่ด้วยพลังขับ
การขับเคลื่อนเปลี่ยนแปลงพฤติกรรมของแรงไฮโดรไดนามิกตามธรรมชาติ มักก่อให้เกิดการเอียงขึ้นบริเวณส่วนหัว ให้ปรับสมดุลด้วยการเพิ่มแรงลอยตัวเชิงลบเล็กน้อยผ่าน BCD แล้วปรับแต่งเพิ่มเติมด้วยการควบคุมลมหายใจ ให้จัดตำแหน่งสกูตเตอร์ไว้ด้านหน้าตัวคุณเสมอ และรักษาร่างกายให้อยู่ในแนวราบเหยียดตรงทั้งหมด โดยขาแนบชิดกันและปลายฟินชี้ไปข้างหน้า เพื่อลดแรงต้านให้น้อยที่สุด การจัดแนวร่างกายให้ลื่นไหลไม่ใช่เพียงเพื่อประสิทธิภาพเท่านั้น แต่ยังมีงานวิจัยในด้าน เวชศาสตร์ใต้ทะเลและเวชศาสตร์ความดันสูง แสดงให้เห็นว่าการจัดท่าทางที่ไม่เหมาะสมอาจทำให้อัตราการใช้ออกซิเจนเพิ่มขึ้นได้สูงสุดถึง 25% ปล่อยไทริกเกอร์เป็นระยะเพื่อตรวจสอบสมดุลลอยตัวแบบเป็นกลาง — หากคุณลอยขึ้นหรือจมลงทันที ให้ปรับค่าก่อนดำเนินการต่อ วินัยนี้ช่วยประหยัดอากาศ ปกป้องสิ่งแวดล้อมที่เปราะบางจากการสัมผัสโดยไม่ตั้งใจ และสนับสนุนการควบคุมการเคลื่อนไหวอย่างแม่นยำ
การนำทาง ความตระหนักรู้ในสถานการณ์ และการหลีกเลี่ยงผลกระทบต่อสิ่งแวดล้อม
ความเร็วเพิ่มผลกระทบต่อพื้นที่—ดังนั้นการนำทางขณะใช้พลังขับเคลื่อนจึงต้องอาศัยสมาธิอย่างเข้มข้น ตกลงสัญญาณมือและเส้นทางที่ชัดเจนกับเพื่อนร่วมดำน้ำก่อนแต่ละรอบเสมอ รักษาการรับรู้แบบรอบทิศทางตลอดเวลา: ตรวจสอบความลึก ทิศทางจากเข็มทิศ ระดับแบตเตอรี่ และระยะห่างจากภูมิประเทศ จำกัดความเร็วให้ต่ำในบริเวณที่สามารถว่ายผ่านได้หรือใต้โครงสร้างปิด รักษาระยะห่างจากปะการังอย่างน้อยสองเมตร เพื่อหลีกเลี่ยงการฟุ้งกระจายของตะกอน คลื่นกระแทกจากเครื่องขับเคลื่อนใต้น้ำ (DPV) อาจกัดเซาะโครงสร้างเปราะบางและลดทัศนวิสัยสำหรับนักดำน้ำที่ตามมา ในสภาพทัศนวิสัยต่ำ ให้ลดความเร็วลงครึ่งหนึ่ง และใช้สายรีลเพื่อช่วยในการทรงตัว โปรดจำไว้ว่า เสียงเดินทางเร็วกว่าในน้ำ—เสียงขูดขีดทันทีหรือเสียงใบพัดหยุดหมุนบ่อยครั้งเป็นสัญญาณของการพันกัน ก่อนที่จะรับรู้ถึงการสัมผัสจริง การสังเกตการณ์เชิงรุกช่วยลดผลกระทบต่อระบบนิเวศ และเสริมสร้างความปลอดภัยของทีม
มาตรการฉุกเฉิน: การฟื้นฟูเมื่อเครื่องหยุดทำงาน การตอบสนองต่อการพันกัน และการขึ้นสู่ผิวน้ำอย่างควบคุม
การติดขัดหรือพันกันของส่วนกลไกอาจทวีความรุนแรงได้อย่างรวดเร็ว จึงจำเป็นต้องฝึกปฏิบัติการตอบสนองให้คล่องแคล่ว หากใบพัดหยุดหมุน ให้ส่งสัญญาณแจ้งเพื่อนดำน้ำทันที ปล่อยปุ่มควบคุม และยึดสกูตเตอร์ไว้กับ D-ring เพื่อป้องกันการสูญเสีย ห้ามใช้กำลังย้อนกลับเพื่อแก้ไขสิ่งที่พันกัน เนื่องจากมักทำให้สถานการณ์แย่ลงกว่าเดิม สำหรับสายตกปลาหรือสาหร่ายทะเล ให้ใช้มีดตัดสายแบบเฉพาะที่จับห่างจากตัว และชี้หัวสกูตเตอร์ออกไปด้านนอกเสมอ กรณีไฟฟ้าดับทั้งหมด ให้ทิ้งอุปกรณ์เพียงเมื่อมันส่งผลต่อความสามารถในการลอยตัว; มิฉะนั้น ให้ขึ้นสู่ผิวน้ำอย่างควบคุมด้วยอัตราเร็ว 9 เมตรต่อนาที โดยปล่อยอากาศออกจาก BCD อย่างตั้งใจเพื่อป้องกันการขึ้นอย่างไม่สามารถควบคุมได้ การฝึกซ้อมขั้นตอนเหล่านี้ควรทำในน้ำตื้นที่มีการควบคุมจนกว่าการตอบสนองจะเกิดขึ้นโดยอัตโนมัติ ซึ่งจะช่วยให้สามารถดำเนินการอย่างสงบและมีประสิทธิภาพแม้ภายใต้ความเครียดสูงสุด
คำถามที่พบบ่อย (FAQ)
สกูตเตอร์ใต้น้ำคืออะไร
สกูตเตอร์ใต้น้ำ หรือที่เรียกกันทั่วไปว่ายานพาหนะขับเคลื่อนนักดำน้ำ (DPV) คืออุปกรณ์ที่ขับเคลื่อนด้วยแบตเตอรี่ ซึ่งนักดำน้ำใช้เพื่อแล่นผ่านน้ำได้อย่างราบรื่น โดยมีใบพัดที่ขับเคลื่อนด้วยมอเตอร์และระบบควบคุมที่ใช้งานง่าย
สกูตเตอร์ใต้น้ำช่วยให้การดำน้ำง่ายขึ้นอย่างไร
สกูตเตอร์ใต้น้ำช่วยลดแรงกายที่ใช้ในการว่ายน้ำ ประหยัดอากาศและพลังงาน ทำให้นักดำน้ำสามารถเคลื่อนที่ได้ไกลขึ้น สำรวจพื้นที่ลึกยิ่งขึ้น และเพลิดเพลินกับเวลาอยู่ใต้น้ำได้นานขึ้น
การตรวจสอบก่อนดำน้ำใดบ้างที่จำเป็นสำหรับการใช้สกูตเตอร์ใต้น้ำ
การตรวจสอบหลักประกอบด้วยการยืนยันระดับประจุแบตเตอรี่ การประเมินค่าความลอยตัว การทดสอบความเข้ากันได้ของสายรัด และการมั่นใจว่าสกูตเตอร์สามารถรองรับเงื่อนไขของการดำน้ำในสภาพแวดล้อมนั้นๆ ได้
ฉันจะควบคุมสกูตเตอร์ใต้น้ำอย่างปลอดภัยได้อย่างไร
รักษาระดับความลอยตัวที่เป็นกลางและท่าทางการเคลื่อนที่ที่เหมาะสมต่อการไหลของน้ำ ตระหนักถึงสิ่งรอบตัวอยู่เสมอ ตกลงสัญญาณนำทางล่วงหน้ากับเพื่อนดำน้ำ และฝึกปฏิบัติขั้นตอนฉุกเฉิน เช่น การฟื้นฟูจากการหยุดทำงานกะทันหัน และการขึ้นสู่ผิวน้ำอย่างควบคุม
สกูตเตอร์ใต้น้ำเหมาะกับทุกสภาพแวดล้อมการดำน้ำหรือไม่
สกูตเตอร์ใต้น้ำมีความหลากหลาย แต่ต้องเลือกให้สอดคล้องกับเงื่อนไขการดำน้ำเฉพาะ เช่น ความลึก ความแรงของกระแสน้ำ และความไวต่อสิ่งแวดล้อม